
Technische Daten
| Traglast | 3 kg |
|---|---|
| Reichweite | 855 mm |
| Achsen | 7 |
| Wiederholgenauigkeit | < ±0.1 mm |
Beschreibung
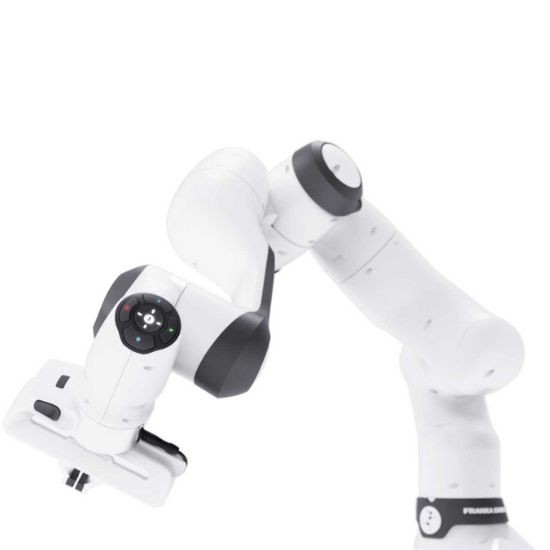
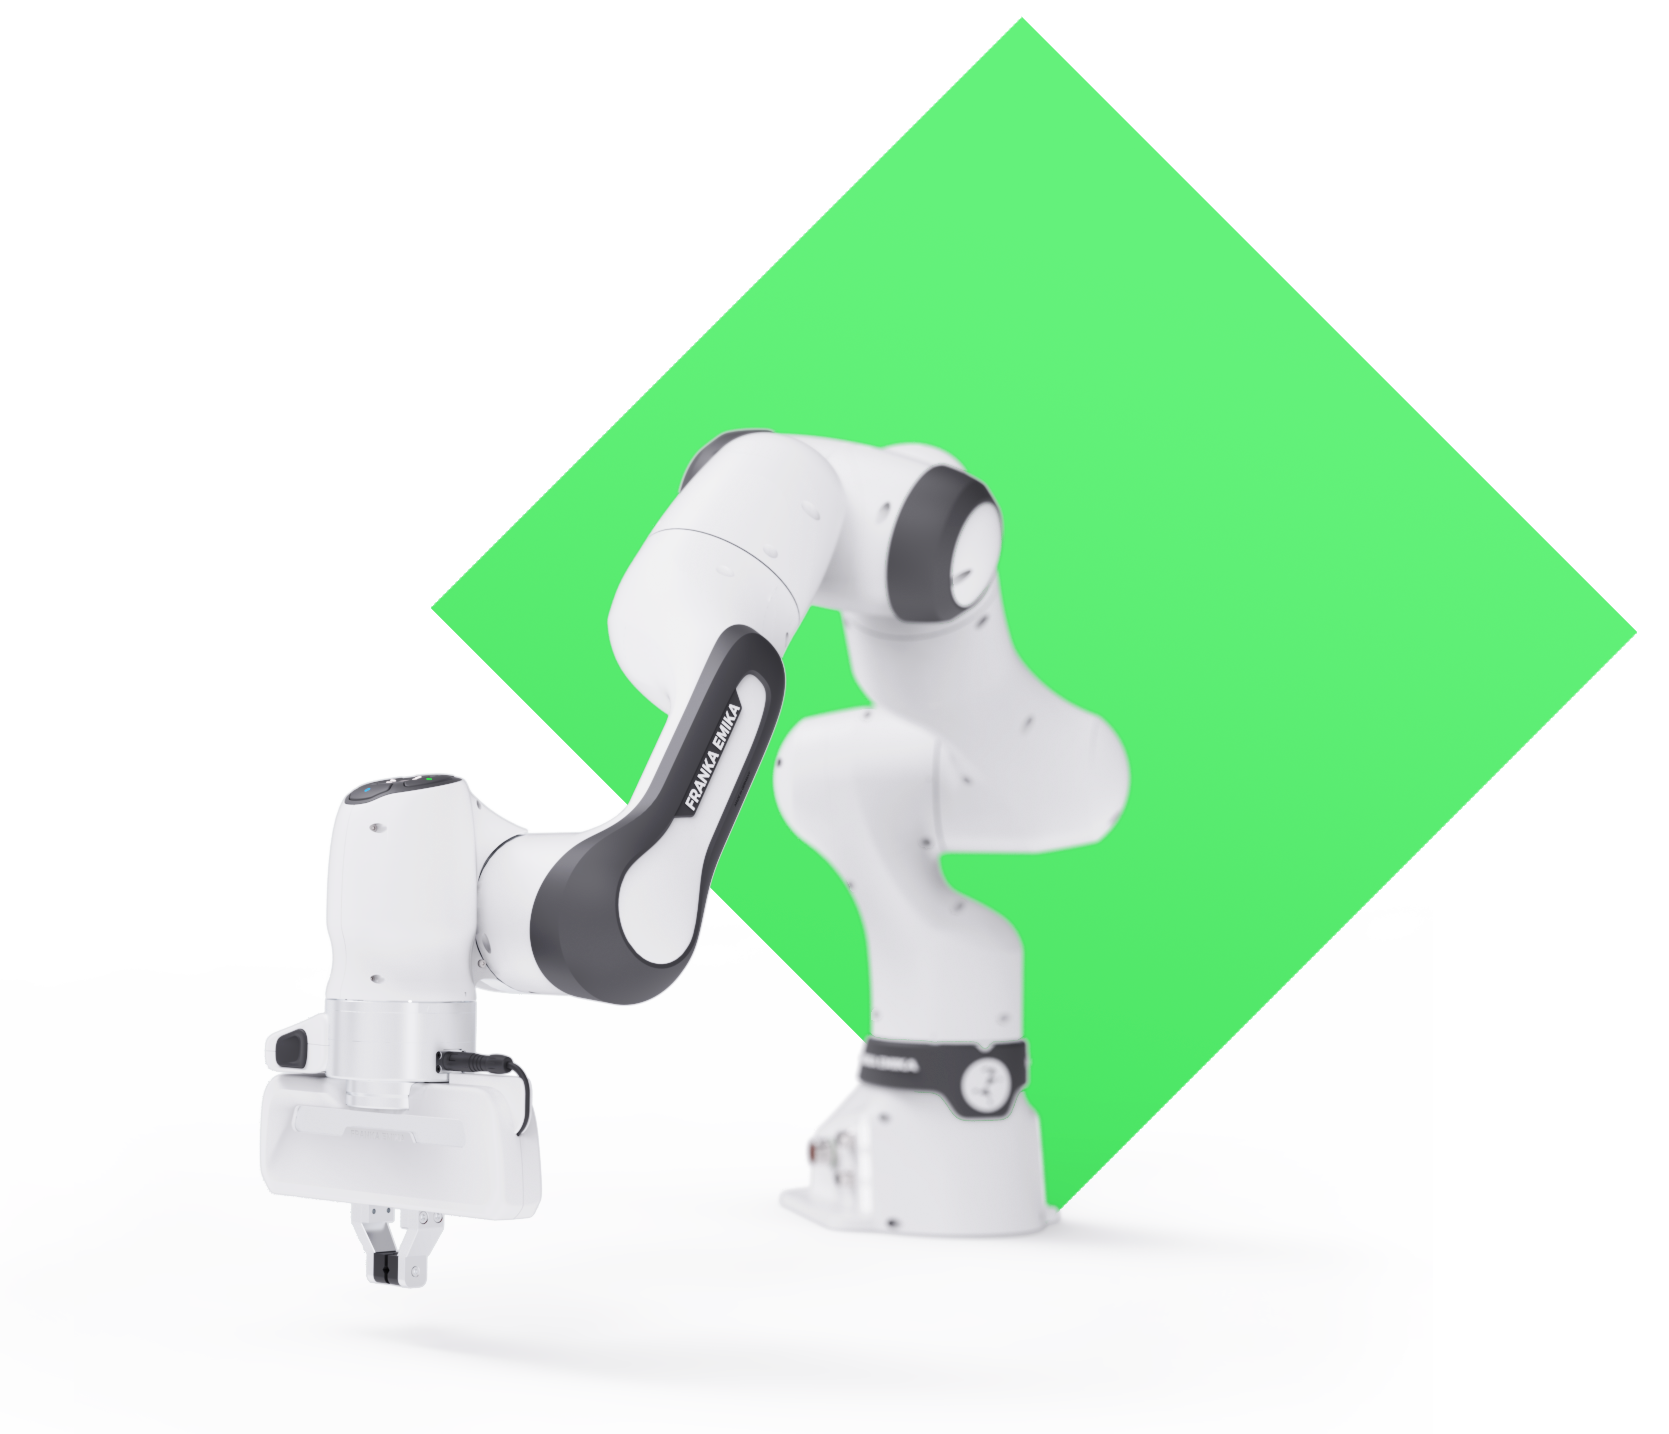
Franka Research 3 (FR3) ist ein 7-Achsen-Roboterarm mit integrierten Drehmomentsensoren in allen Gelenken. Er hat eine Traglast von 3 kg, eine Reichweite von 855 mm und eine Wiederholgenauigkeit besser als ±0,1 mm. Die Drehmomentsensorik ermöglicht nachgiebige, kraftgeregelte Bewegung.
Für Forschende bietet das Franka Control Interface (FCI) Low-Level-Zugriff auf den Roboterstatus und direkte Drehmomentregelung mit 1 kHz, über die C++-Bibliothek libfranka sowie Integrationen für ROS, ROS 2 und MATLAB und Simulink. Mit Desk, einer browserbasierten Oberfläche, reihen Anwender Apps per Drag-and-drop aneinander, zum schnellen Prototyping von Roboterverhalten, zum Aufbau von Experimenten und für einfache Studien und Demos zur Mensch-Roboter-Interaktion.
Typische Anwendungen
- Forschung zu Robotiklernen und -regelung
- Studien zur Mensch-Roboter-Interaktion
- Schnelles Prototyping kraftgeregelter Aufgaben
- Lehre und Laborvorführungen
Downloads
Ähnliche Produkte
-
Techman Robot TM12
- Traglast
- 12 kg
- Reichweite
- 1300 mm
- Wiederholgenauigkeit
- ±0.1 mm
€31,800.00 zzgl. USt.€38,478.00 inkl. USt. -
Techman Robot TM5-700
- Traglast
- 6 kg
- Reichweite
- 700 mm
- Wiederholgenauigkeit
- ±0.05 mm
€23,800.00 zzgl. USt.€28,798.00 inkl. USt. -
Techman Robot TM5-900
- Traglast
- 4 kg
- Reichweite
- 900 mm
- Wiederholgenauigkeit
- ±0.05 mm
€25,900.00 zzgl. USt.€31,339.00 inkl. USt. -
Techman Robot TM14
- Traglast
- 14 kg
- Reichweite
- 1100 mm
- Wiederholgenauigkeit
- ±0.1 mm
€33,800.00 zzgl. USt.€40,898.00 inkl. USt.