
Specificaties
| Draagvermogen | 3 kg |
|---|---|
| Bereik | 855 mm |
| Assen | 7 |
| Herhaalnauwkeurigheid | < ±0.1 mm |
Beschrijving
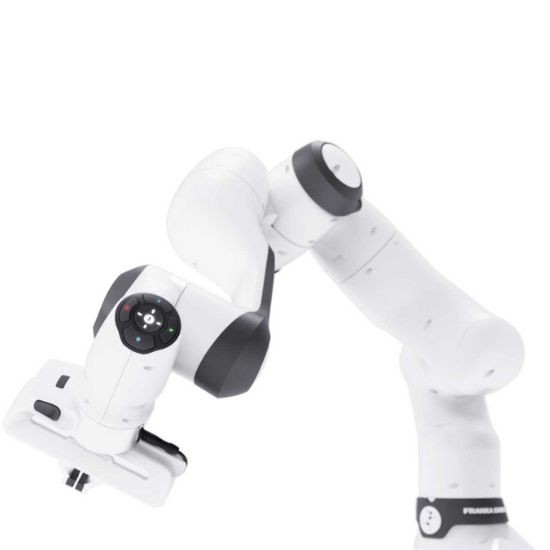
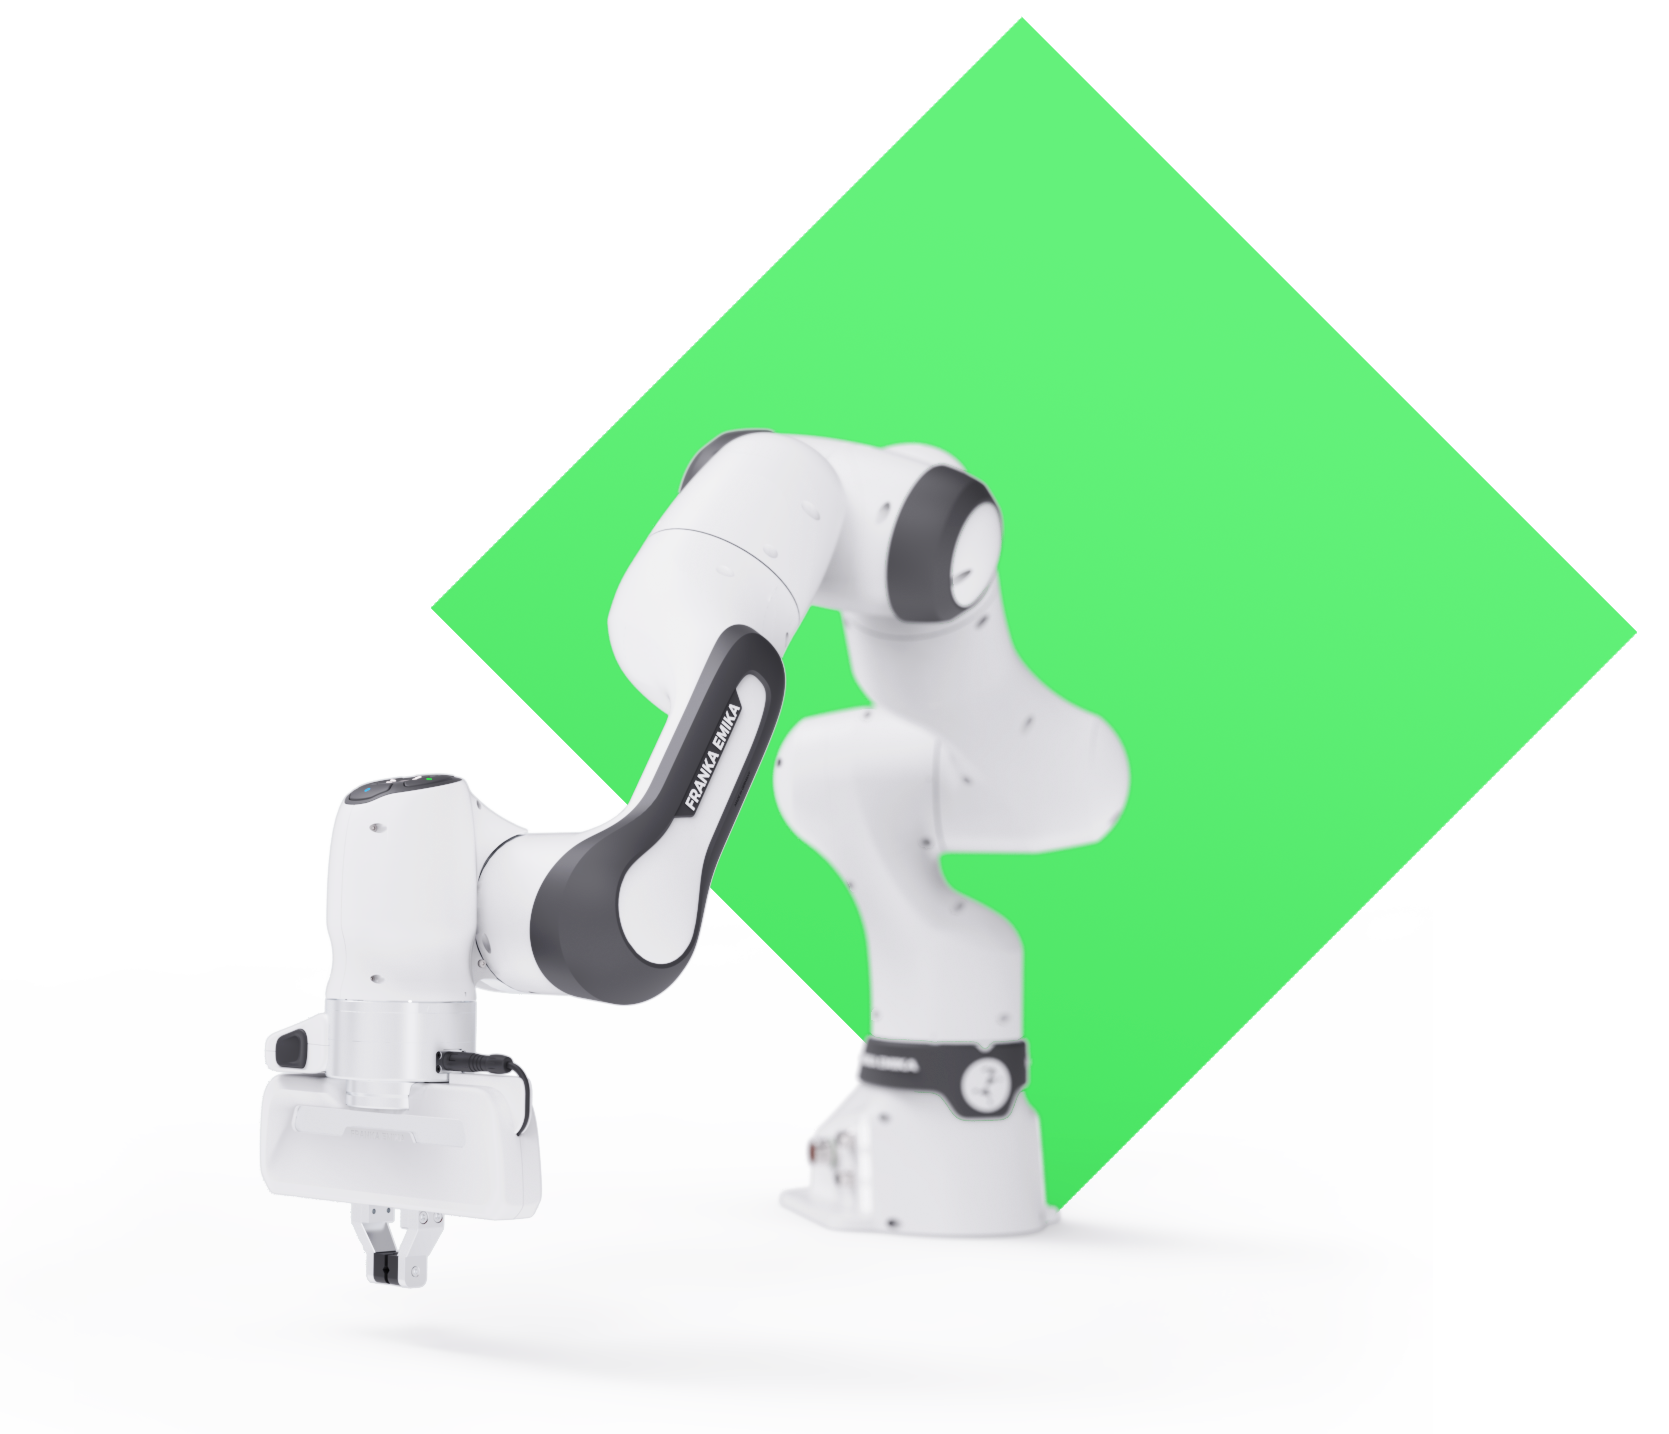
Franka Research 3 (FR3) is een 7-assige robotarm met geïntegreerde momentsensoren in alle gewrichten. De arm heeft een draagvermogen van 3 kg, een bereik van 855 mm en een herhaalnauwkeurigheid beter dan ±0,1 mm. De momentsensoren maken meegevende, krachtgeregelde beweging mogelijk.
Voor onderzoekers geeft de Franka Control Interface (FCI) low-level toegang tot de robotstatus en directe momentregeling op 1 kHz, via de C++-bibliotheek libfranka en integraties voor ROS, ROS 2 en MATLAB en Simulink. Met Desk, een browsergebaseerde interface, rangschikken gebruikers Apps via slepen en neerzetten voor snelle prototyping van robotgedrag, experimentopzet en eenvoudige mens-robotinteractiestudies en demo’s.
Typische toepassingen
- Onderzoek naar robotleren en -besturing
- Studies naar mens-robotinteractie
- Snelle prototyping van krachtgeregelde taken
- Onderwijs en labdemonstraties
Downloads
Gerelateerde producten
-
Techman Robot TM12
- Draagvermogen
- 12 kg
- Bereik
- 1300 mm
- Herhaalnauwkeurigheid
- ±0.1 mm
€31,800.00 excl. btw€38,478.00 incl. btw -
Techman Robot TM5-700
- Draagvermogen
- 6 kg
- Bereik
- 700 mm
- Herhaalnauwkeurigheid
- ±0.05 mm
€23,800.00 excl. btw€28,798.00 incl. btw -
Techman Robot TM5-900
- Draagvermogen
- 4 kg
- Bereik
- 900 mm
- Herhaalnauwkeurigheid
- ±0.05 mm
€25,900.00 excl. btw€31,339.00 incl. btw -
Techman Robot TM14
- Draagvermogen
- 14 kg
- Bereik
- 1100 mm
- Herhaalnauwkeurigheid
- ±0.1 mm
€33,800.00 excl. btw€40,898.00 incl. btw