Technische Daten
| Gewicht | 1.35 kg |
|---|---|
| Stellfläche | 300 x 130 mm |
Beschreibung
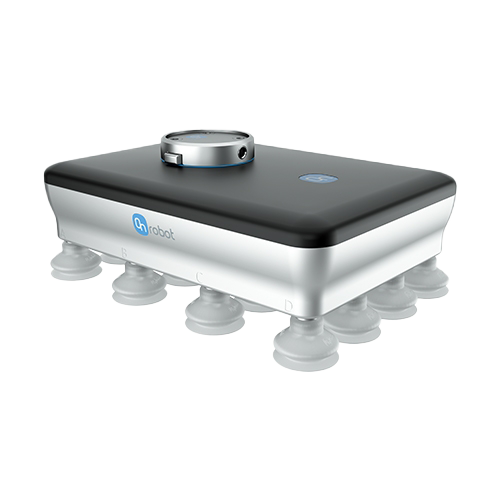
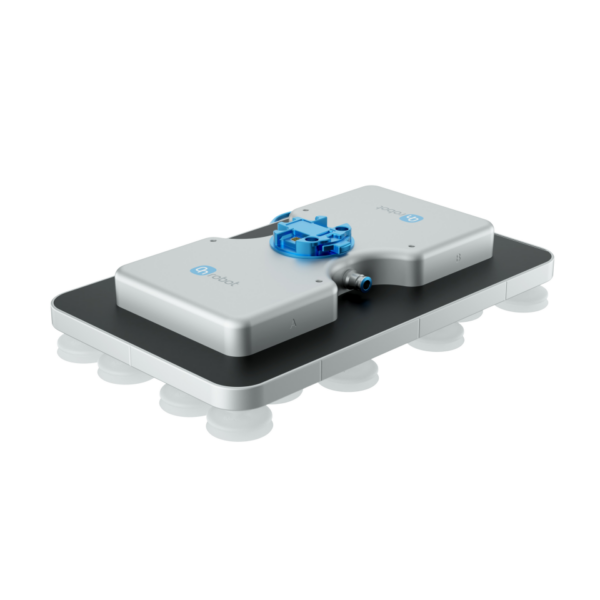
Der Schmalz FMCB ist ein Vakuum-Flächengreifsystem für kollaborative Roboter mit externer Vakuumerzeugung; neben dem Greifer wird also eine Vakuumquelle wie ein Ejektor oder eine Pumpe benötigt. Er ist in 3D-Drucktechnik gefertigt und eignet sich zum Aufnehmen von Paketen und Kartons, zum Beispiel beim Be- und Entladen von Paletten mit einem Cobot.
Für die Ausführung FMCB-SW110 mit 20 mm offenzelligem Schaumstoff nennt Schmalz Abmessungen von 300 x 130 x 131,4 mm, eine Düse mit 1,1 mm, ein Gewicht von 1,35 kg sowie eine Hubkraft von 80 N vertikal und 350 N horizontal. Eine Ausführung mit Faltenbalg-Saugnäpfen ist ebenfalls erhältlich.
Der integrierte Vakuumschalter (VSi) und die NFC-Schnittstelle ermöglichen den Zugriff auf Daten und Konfiguration per Smartphone, Tablet oder Computer. Schmalz gibt an, dass der Greifer die Anforderungen der ISO/TS 15066 für die Mensch-Roboter-Kollaboration erfüllt.
Typische Anwendungen
- Be- und Entladen von Paletten mit Kartons und Paketen
- Kartonhandling in der Intralogistik
- Kollaboratives Pick-and-place von Verpackungen
Kompatibel mit
- Collaborative robots with flange mounting
Downloads
Ähnliche Produkte
-
OnRobot VGC10
- Traglast
- 6 with default attachments, up to 15 with customised attachments kg
- Gewicht
- 0.814 kg
- IP-Schutzart
- IP54
€3,386.00 zzgl. USt.€4,097.06 inkl. USt. -
OnRobot VGP20
- Traglast
- 10 typical on standard cardboard, up to 20 at low acceleration kg
- Gewicht
- 2.55 kg
- IP-Schutzart
- IP54
€5,631.00 zzgl. USt.€6,813.51 inkl. USt. -
OnRobot VGP30
- Traglast
- 30 kg
- Gewicht
- 3.1 kg
- IP-Schutzart
- IP54
€3,871.00 zzgl. USt.€4,683.91 inkl. USt. -
Schmalz ECBPi CobotPump (Franka Emika Edition)
- Leistung
- 13 W
- Spannung
- 24 V DC
€1,890.00 zzgl. USt.€2,286.90 inkl. USt.