Technische Daten
| Traglast | 14 kg |
|---|---|
| Max. Last | 20 kg |
| Hub | 50 mm |
| Greifkraft | 40-280 N |
| Greifweite | 5-105 mm |
| Wiederholgenauigkeit | +/-0.1 mm |
| Max. Geschwindigkeit | 16-450 mm/s |
| Gewicht | 1.5 kg |
| IP-Schutzart | IP67 |
| Spannung | 20-25 V DC |
Beschreibung
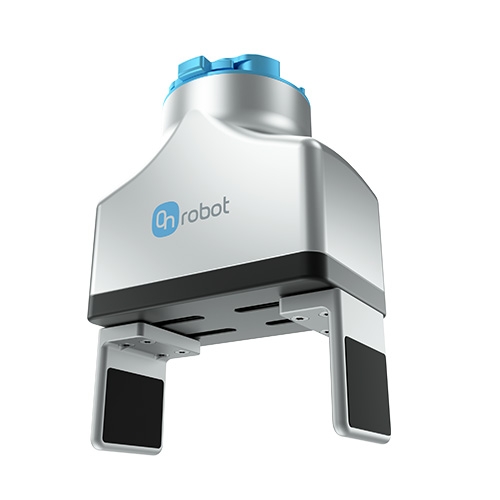
Der OnRobot 2FG14 ist ein elektrischer Parallelgreifer für hohe Traglast und schwerere Teile. Er handhabt bis zu 14 kg kraftschlüssig und 20 kg formschlüssig bei einem Greifergewicht von 1,5 kg und Abmessungen von 155,2 x 115 x 70 mm.
Der Gesamthub beträgt 50 mm, die Greifkraft ist von 40 bis 280 N und die Geschwindigkeit von 16 bis 450 mm/s einstellbar, bei einer Greifwiederholgenauigkeit von ±0,1 mm. Die mitgelieferten Finger lassen sich in zwei Positionen montieren: Die Außengreifweiten betragen 5 bis 105 mm und die Innengreifweiten 17,6 bis 117,6 mm. Eine Bremse hält das Werkstück bei Stromausfall, und ein Finger enthält einen Kraftsensor.
Der Greifer hat Schutzart IP67, und sein Getriebefett ist NSF-H1-zugelassen für gelegentlichen Lebensmittelkontakt. Er arbeitet mit 20 bis 25 V DC und braucht für die volle Kraft bis zu 2 A; Roboterschnittstellen, die weniger liefern, etwa 600 mA bei Universal Robots, begrenzen die Greifkraft. Individuelle Finger können nach den Maßen im Datenblatt gefertigt werden.
Typische Anwendungen
- CNC-Maschinenbeschickung schwerer Werkstücke
- Transfer schwerer Teile, Materialhandling und Pick-and-place
- Montage größerer Bauteile
Kompatibel mit
- ABB
- DOBOT
- Doosan
- FANUC (CRX, CR and LR Mate series)
- JAKA
- Omron TM
- Techman
- Standard Bots
- Universal Robots
- Yaskawa
Downloads
Ähnliche Produkte
-
OnRobot 2FG7
- Traglast
- 7 kg
- Greifkraft
- 20-140 N
- Wiederholgenauigkeit
- +/-0.1 mm
€4,078.00 zzgl. USt.€4,934.38 inkl. USt. -
OnRobot 2FGP20
- Traglast
- 20 kg
- Greifkraft
- 80-400 N
- Wiederholgenauigkeit
- +/-0.5 mm
€10,759.00 zzgl. USt.€13,018.39 inkl. USt. -
OnRobot 3FG25
- Traglast
- 15 kg
- Greifkraft
- 50-450 N
- Wiederholgenauigkeit
- 0.1 mm
€6,003.00 zzgl. USt.€7,263.63 inkl. USt. -
OnRobot 2FGP20 Fork
- Traglast
- 16 kg
- Greifkraft
- 10-40 N
- Wiederholgenauigkeit
- +/-0.5 mm
€15,375.00 zzgl. USt.€18,603.75 inkl. USt.