Beschreibung
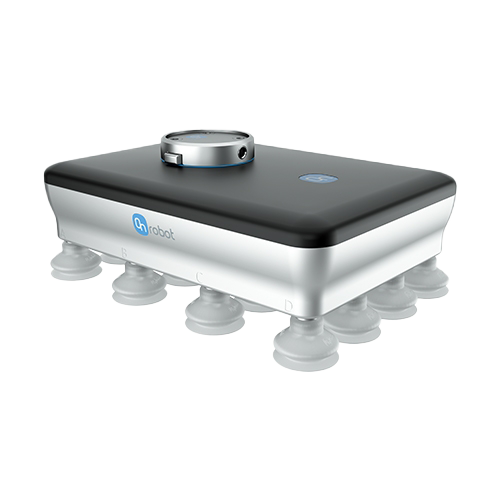
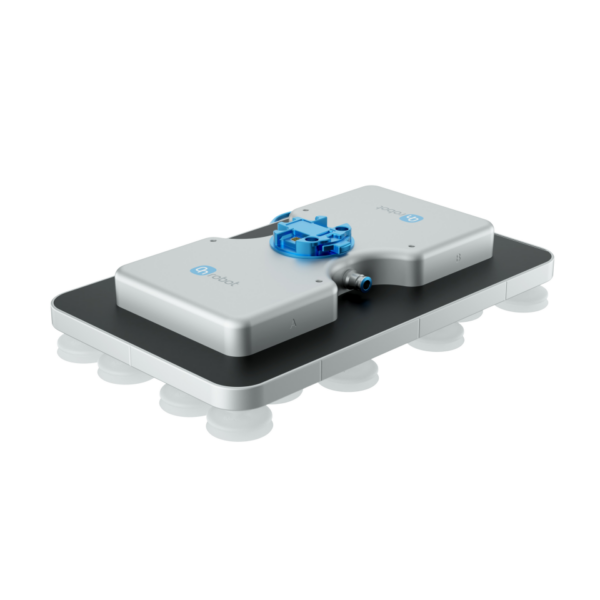
Der Robotiq AirPick ist ein Vakuumgreifer für kollaborative Roboter. Er erzeugt mit einem integrierten pneumatischen Vakuumerzeuger Vakuum aus Druckluft; die Anwendung benötigt also eine Druckluftversorgung, aber keine separate Vakuumpumpe.
Es können ein oder mehrere Saugnäpfe montiert werden, sodass sich eine auf das zu handhabende Produkt abgestimmte Greiflösung aufbauen lässt. Installation und Programmierung laufen über ein Software-Plug-in für den Cobot; der Greifer lässt sich in die Robotiq Wrist Camera und den Kraft-Momenten-Sensor FT 300 für vollautomatisches Pick-and-place mit Vision integrieren.
Da der AirPick kompakt und leicht ist, eignet er sich für Cobots mit begrenzter Traglast. Die Traglast hängt von den Saugnäpfen, deren Anzahl und der Objektoberfläche ab; prüfen Sie daher in der Robotiq-Dokumentation, welche Saugnapf- und Vakuumkonfiguration für Ihr Teil erforderlich ist.
Typische Anwendungen
- Pick-and-place von Kartons und verpackten Waren
- Maschinenbeschickung mit flachen Werkstücken
- Visionsgeführtes Greifen mit der Wrist Camera
Kompatibel mit
- Universal Robots
Downloads
Ähnliche Produkte
-
OnRobot VGC10
- Traglast
- 6 with default attachments, up to 15 with customised attachments kg
- Gewicht
- 0.814 kg
- IP-Schutzart
- IP54
€3,386.00 zzgl. USt.€4,097.06 inkl. USt. -
OnRobot VGP20
- Traglast
- 10 typical on standard cardboard, up to 20 at low acceleration kg
- Gewicht
- 2.55 kg
- IP-Schutzart
- IP54
€5,631.00 zzgl. USt.€6,813.51 inkl. USt. -
OnRobot VGP30
- Traglast
- 30 kg
- Gewicht
- 3.1 kg
- IP-Schutzart
- IP54
€3,871.00 zzgl. USt.€4,683.91 inkl. USt. -
Schmalz ECBPi CobotPump (Franka Emika Edition)
- Leistung
- 13 W
- Spannung
- 24 V DC
€1,890.00 zzgl. USt.€2,286.90 inkl. USt.